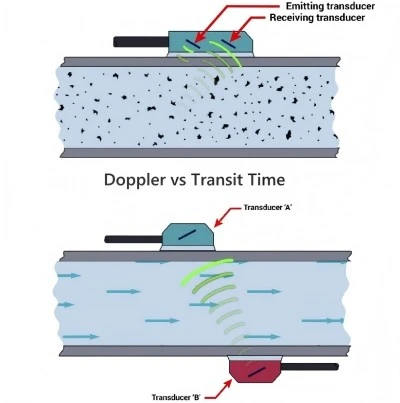
Udover tidsmålingsfejlen forårsaget af kvaliteten af ultralydsekkosignalet, er tidsmålingsmetoden også en væsentlig faktor, der påvirker nøjagtigheden. De vigtigste metoder til tidsmåling omfatter pulstælling og kryds-korrelation. Ved pulstælling er opløsningen af måletiden en direkte faktor, der fører tilmålingfejl. Da timingimpulsen altid har en bredde, vil målefejlen opstå inden for én impulsperiode.
Krydskorrelationsmetoden beregner kryds-korrelationen mellem de signaler, der udbreder sig mellem to punkter, for at opnå tidsforsinkelsen mellem de to signaler. Hvis det antages, at det detekterede ultralydssignal på et punkt er z(t), og signalet, der forplanter sig til et andet punkt efter forsinkelsestiden er y(t), kan tidsforsinkelsen mellem de to signaler beregnes ved kryds-korrelation.
Krydskorrelationsberegningsformlen- er som følger:
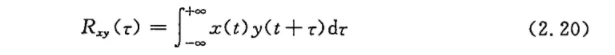
Desuden lider ultralydsflowmålere også af tidsforsinkelser forårsaget af kabler, transducere, monteringsspalter og elektroniske komponenter. Disse tidsforsinkelser introducerer systematiske fejl. Disse fejl kan overvindes gennem forsinkelsestest, nul-flowkalibreringskorrektion og temperatur- og trykkompensation.
Udbredelsesbanen for ultralydssignaler i et rør ændres med strømningshastigheden, hvilket i sidste ende fører til unøjagtigheder i tidsmålinger. Ultralydsbølgeudbredelsesbanen i væsken er ikke lineær, og banerne er forskellige afhængigt af, om strømmen er opstrøms eller nedstrøms. Denne udbredelsesbane kan beskrives ved hjælp af kanalkurvesporingsmetoden i geometrisk akustik. Baseret på udledningen af Boone og Vermaas, forudsat at lydhastigheden C er konstant, er kanalkurvesporingsligningen:
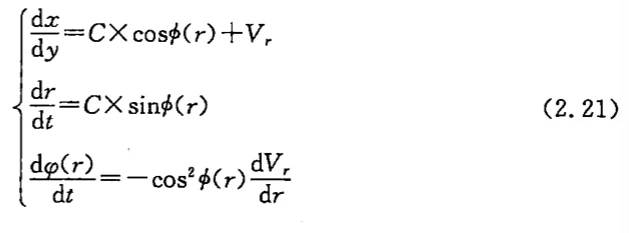
I formlen: p(r) er vinklen mellem lydkanalen i en afstand r fra centerlinjen og akseretningen i røret; V er lydkanalens gennemsnitlige overfladehastighed i en afstand r fra centerlinjen og akseafsnittet i røret.
Når sensorens placering er bestemt, kan kanalkurven etableres. Da V ikke er konstant, udviser kanalen en buet form, og kanalvinklen er ikke-konstant. Reynolds-tallet Re og Mach-tallet Ma bestemmer kanalens krumning, som ændres med hastighedsfordelingen og øges i Ma.
Mach-tallet i røret er defineret som:
Ma=V/C
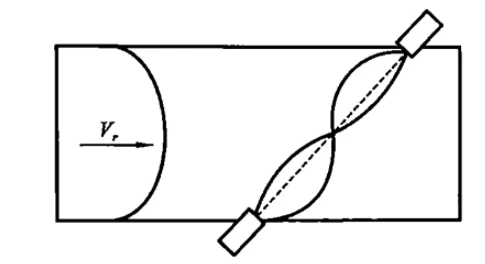
I formlen: C er lydens hastighed; V er den gennemsnitlige volumenhastighed af væsken i røret. Når Ma < 0,1, er ultralydsbølgens udbredelsesbane omtrent en ret linje; jo større Ma er, jo større krumning af udbredelsesbanen.
Som vist på figuren, når ultralydsbølger forplanter sig i væsken i røret, er deres udbredelsesveje forskellige afhængigt af, om de rejser med eller mod strømmen, hvilket resulterer i forskellige tilbagelagte afstande og dermed unøjagtige måletider.
Fra et signalperspektiv opstår energitab ved både de transmitterende og modtagende transducere og også under udbredelse i begge retninger. Jo større krumningen af udbredelsesbanen er, jo svagere er det modtagne ekkosignal. Hvis ultralydstransducerens emissionsvinkel er unøjagtig, bliver ekkosignalet muligvis ikke engang detekteret ved den modtagende transducer.
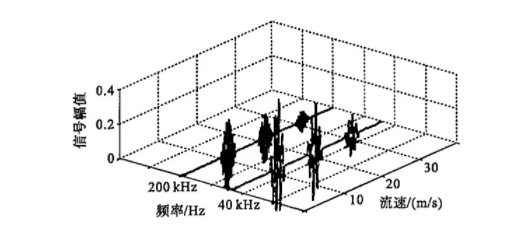
Nul-krydsningsdetektering registrerer nul-krydsningspunktet ved at indstille en tærskelspænding. I praksis begynder detekteringen dog først efter en forsinkelse efter signalankomst, og denne forsinkelse introducerer en systematisk fejl. Ydermere, når signalamplituden svinger, vil starttiden opnået fra nul-krydsningsdetektering med en fast værdi ændres. Ultralydssignalet, der forplanter sig i gas i et rør, er vist på figuren. Når væskehastigheden stiger, falder den modtagne signalamplitude, hvilket kan få det sekundære instrument til at detektere forskellige udbredelsestider.